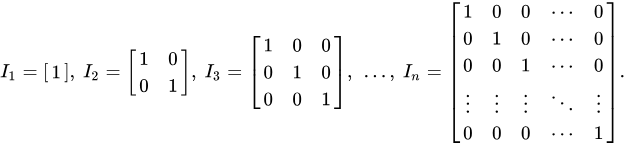aᵢⱼ son los coeficientes reales (i=1,…,m; j=1,…,n)
xⱼ son las incógnitas o variables
bᵢ son los términos constantes
1.2 Forma Matricial
Este sistema se puede expresar de forma matricial compacta como:
Ax = b
donde:
Matriz
Descripción
Dimensión
A
Matriz de coeficientes
m × n
x
Vector de variables
n × 1
b
Vector de constantes
m × 1
Ejemplo visual:
x₁
x₂
⋯
xₙ
b
Fila 1
a₁₁
a₁₂
⋯
a₁ₙ
b₁
Fila 2
a₂₁
a₂₂
⋯
a₂ₙ
b₂
⋮
⋮
⋮
⋱
⋮
⋮
Fila m
aₘ₁
aₘ₂
⋯
aₘₙ
bₘ
1.3 Clasificación de Sistemas
Figura: Punto de intersección de tres planos
Tipo
Descripción
Condición
Consistente determinado
Una solución única
rango(A) = rango([A|b]) = n
Consistente indeterminado
Infinitas soluciones
rango(A) = rango([A|b]) < n
Inconsistente
Sin solución
rango(A) ≠ rango([A|b])
Ejemplo 1.1 - Análisis de un Sistema
Determinar el tipo de sistema:
⎩⎨⎧x+y+z=62x+2y+2z=123x+3y+3z=18
Solución:
Observamos que la segunda ecuación es el doble de la primera, y la tercera es el triple. Por lo tanto, todas las ecuaciones representan el mismo plano.
El sistema es consistente indeterminado con infinitas soluciones.
2. Álgebra de Matrices y Sus Propiedades
2.1 Multiplicación de Matrices
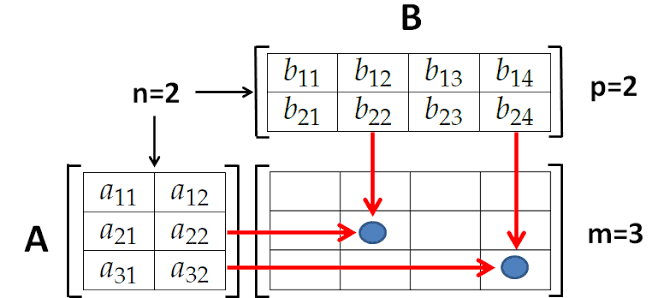
Sean A una matriz de tamaño m × n y B una matriz de tamaño n × p. El producto C = AB es una matriz de tamaño m × p donde cada componente cᵢⱼ se calcula mediante el producto punto del renglón i de A y la columna j de B:
cij=∑k=1naikbkj=ai1b1j+ai2b2j+⋯+ainbnj
Requisito indispensable: El número de columnas de la matriz de la izquierda (A) debe ser exactamente igual al número de renglones de la matriz de la derecha (B).
2.2 La Matriz Identidad
La matriz identidad de orden n, denotada como Iₙ, es una matriz cuadrada cuyos elementos de la diagonal principal son iguales a 1 y todos los demás elementos son 0:
In=10⋮001⋮0⋯⋯⋱⋯00⋮1
Esta matriz actúa como el elemento neutro multiplicativo en el álgebra matricial:
AIn=AyImA=A
2.3 Propiedades Fundamentales de la Multiplicación
Propiedad
Descripción
Fórmula
No conmutatividad
En general, AB ≠ BA
AB=BA
Asociatividad
El producto es asociativo
A(BC)=(AB)C
Distributividad izquierda
Se distribuye respecto a la suma
A(B+C)=AB+AC
Distributividad derecha
Se distribuye respecto a la suma
(A+B)C=AC+BC
Transpuesta de un producto
La transpuesta del producto
(AB)T=BTAT
Nota importante: Incluso si ambos productos AB y BA están definidos y producen matrices del mismo tamaño, los resultados numéricos suelen diferir.
Ejemplo 2.1 - Multiplicación de matrices y demostración de la no conmutatividad
Este resultado ilustra de manera práctica que el producto matricial no es conmutativo.
3. Métodos de Resolución de Sistemas de Ecuaciones
3.1 Eliminación de Gauss-Jordan
Este método consiste en aplicar operaciones elementales de renglón a la matriz aumentada [A∣b] para llevarla a su forma escalonada reducida por renglones.
Operaciones elementales permitidas:
Operación
Descripción
Ri↔Rj
Intercambiar dos renglones
Ri→kRi
Multiplicar un renglón por una constante no nula
Ri→Ri+kRj
Sumar a un renglón un múltiplo de otro
Ejemplo 3.1 - Eliminación de Gauss-Jordan
Resolver el siguiente sistema de ecuaciones de 3 × 3:
⎩⎨⎧x−2y+3z=9−x+3y=−42x−5y+5z=17
Solución:
Paso 1: Escribimos la matriz aumentada correspondiente al sistema:
1−12−23−53059−417
Paso 2: Eliminamos la variable x de los renglones 2 y 3:
R2→R2+R1
R3→R3−2R1
100−21−133−195−1
Paso 3: Eliminamos el término en la segunda columna del renglón 3:
R3→R3+R2
100−210332954
Paso 4: Multiplicamos el renglón 3 por 1/2 para obtener el uno principal:
R3→21R3
100−210331952
Paso 5: Iniciamos la fase de sustitución hacia atrás:
R2→R2−3R3
R1→R1−3R3
100−2100013−12
Paso 6: Finalmente, eliminamos el término en la columna 2 del renglón 1:
R1→R1+2R2
1000100011−12
Solución final:
x=1,y=−1,z=2
3.2 Método de la Matriz Inversa
Si A es una matriz cuadrada y det(A)=0, entonces el sistema Ax=b tiene una solución dada por:
x=A−1b
Pasos para calcular A⁻¹:
Plantear la matriz aumentada conjunta [A∣In]
Aplicar operaciones elementales para transformar el bloque izquierdo en la identidad
El bloque derecho resultante será A−1
Ejemplo 3.2 - Método de la Matriz Inversa
Resolver el sistema Ax=b mediante el método de la matriz inversa, donde:
A=(1324)b=(511)
Solución:
Paso 1: Calculamos la matriz inversa A−1 planteando la matriz aumentada conjunta [A∣I2]:
[13241001]
Paso 2: Aplicamos operaciones elementales:
R2→R2−3R1:
[102−21−301]
R2→−21R2:
[102113/20−1/2]
R1→R1−2R2:
[1001−23/21−1/2]
Paso 3: La matriz inversa es:
A−1=(−23/21−1/2)
Paso 4: Multiplicamos esta inversa por el vector b para hallar la solución x:
Determinar el polinomio cuadrático de la forma p(x)=a0+a1x+a2x2 que pasa exactamente por los puntos (1, 4), (2, 0) y (3, -2).
Solución:
Paso 1: Sustituimos cada punto dado en la ecuación del polinomio:
Para (1, 4): a0+a1(1)+a2(1)2=4→a0+a1+a2=4
Para (2, 0): a0+a1(2)+a2(2)2=0→a0+2a1+4a2=0
Para (3, -2): a0+a1(3)+a2(3)2=−2→a0+3a1+9a2=−2
Paso 2: Escribimos la matriz aumentada del sistema:
11112314940−2
Paso 3: Aplicamos la eliminación gaussiana:
R2→R2−R1 y R3→R3−R1:
1001121384−4−6
R3→R3−2R2:
1001101324−42
R3→21R3:
1001101314−41
Paso 4: Realizamos la sustitución hacia atrás:
Del renglón 3: a2=1
Del renglón 2: a1+3(1)=−4→a1=−7
Del renglón 1: a0+(−7)+(1)=4→a0=10
Solución final:
p(x)=10−7x+x2
5. El Teorema de Cayley-Hamilton
5.1 Definición
El Teorema de Cayley-Hamilton establece que una matriz cuadrada A satisface su propio polinomio característico.
El polinomio característico de A es:
p(λ)=det(λI−A)
5.2 Enunciado del Teorema
Toda matriz cuadrada satisface su propia ecuación característica. Es decir, si el polinomio característico de A es p(λ), entonces al sustituir la variable escalar λ por la matriz A (y el término constante c0 por c0In), se obtiene la matriz nula O:
p(A)=An+cn−1An−1+⋯+c1A+c0In=O
5.3 Aplicación
Este teorema es útil para:
Calcular potencias altas de matrices
Calcular la inversa de una matriz
Simplificar expresiones matriciales
Ejemplo 5.1 - Verificación y aplicación del Teorema de Cayley-Hamilton
Sea la matriz:
A=(1324)
1. Verificar el Teorema de Cayley-Hamilton para esta matriz.
Solución:
Paso 1: Calculamos el polinomio característico de A:
Conclusión: Este resultado coincide plenamente con el obtenido por operaciones elementales de renglón.
Conclusión de Álgebra Lineal
El estudio formal de los sistemas de ecuaciones y sus métodos analíticos constituye el núcleo operativo del álgebra lineal. El ajuste polinomial ilustra la utilidad práctica de estos conceptos al modelar fenómenos continuos. Finalmente, herramientas teóricas avanzadas como el Teorema de Cayley-Hamilton demuestran la profunda interconexión que existe entre el álgebra polinomial y la teoría de matrices.
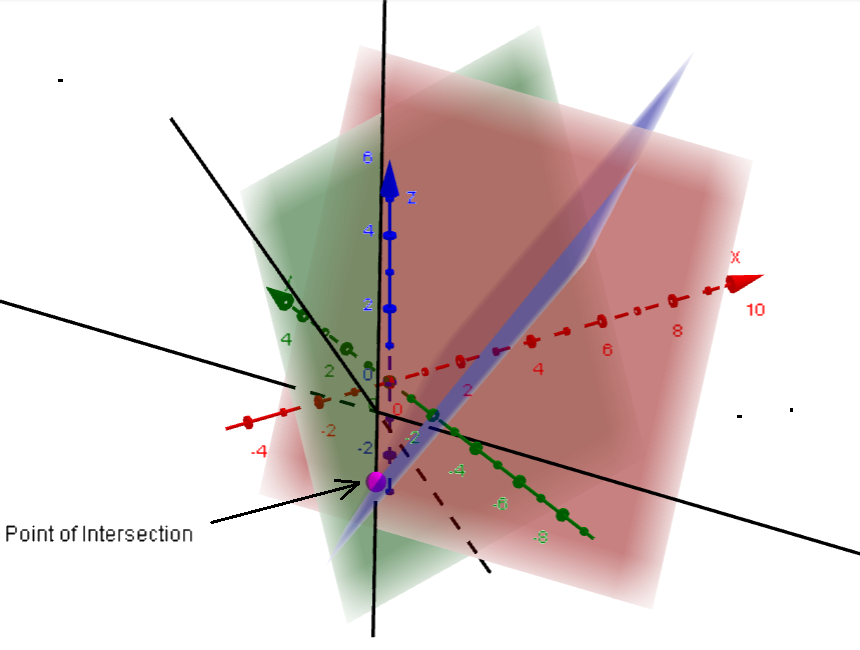 Figura: Punto de intersección de tres planos